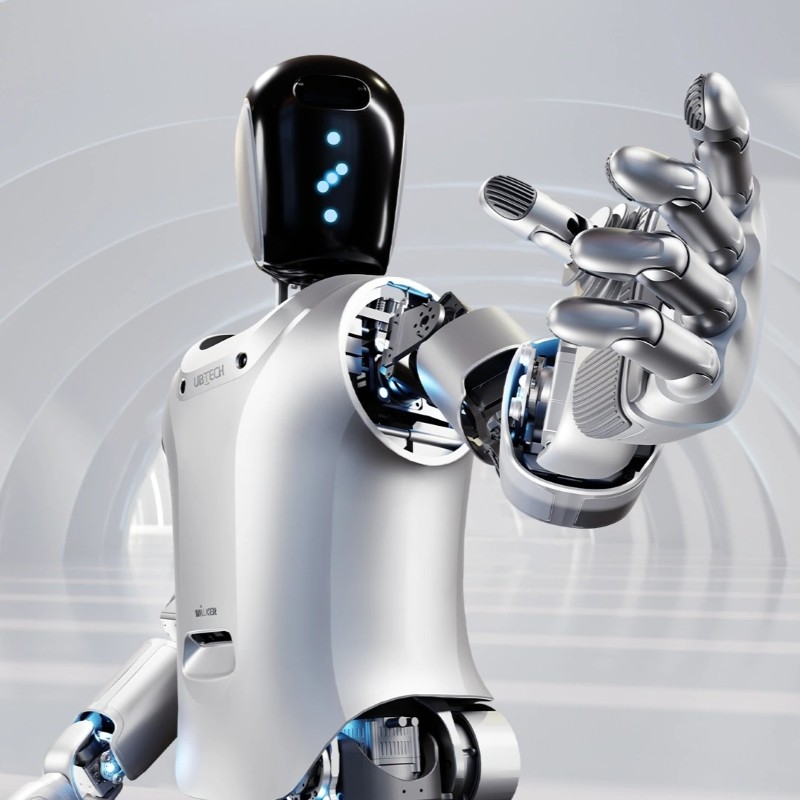
Una célula de torneado CNC que opera en tres turnos expone el eslabón más débil de cualquier plan de automatización: de dos a cuatro minutos por ciclo que un operador pasa caminando entre la máquina, el transportador de virutas y la estación de medición. Ese tiempo de desplazamiento, y no el ciclo de corte, determina el rendimiento. El robot humanoide de fábrica UBTECH Walker S está diseñado exactamente para este tipo de tareas: una plataforma bípeda de 170 cm que pesa 68 kg, capaz de transportar una carga útil de caminata de 10 kg en un armazón de 41 grados de libertad (DOF) con un par de torsión máximo en las articulaciones de 220 N·m. En implementaciones de fabricación de metal, el Walker S se ha aplicado a la carga de máquinas, la transferencia de piezas en bruto y terminadas, y las comprobaciones visuales de desgaste de herramientas, donde su canalización de percepción de menos de 80 ms y una precisión de acoplamiento de 1 cm mantienen la transferencia repetible a pesar de la neblina de refrigerante y la vibración del suelo. Beijing Zhongping Technology Co., Ltd. mantiene unidades del Walker S en stock regional con inspección de entrada, verificación de cero en las articulaciones y una garantía de 12 meses que cubre actuadores, controladores y módulos de batería. Para los equipos de planta que luchan contra la escasez de operadores en el turno de noche, la pregunta ya no es si un humanoide puede alcanzar la máquina, sino si el proceso circundante puede tolerar uno.
Especificaciones técnicas
Altura: 170 cm (configuración de pie, ±2 cm)
Peso: 68 kg (con paquete de baterías instalado)
Grados de libertad: 41 (manos hábiles de 6-DOF con detección táctil en matriz)
Carga útil (caminata bípeda): 10 kg (estabilidad de la marcha mantenida a la carga nominal)
Carga útil (levantamiento estático de dos brazos): 25 kg (estacionario, ambos brazos)
Par de torsión máximo de la articulación: 220 N·m (actuadores rotativos integrados)
Velocidad de caminata: 4 km/h (máxima sostenida)
Batería: LiFePO4 de 48 V/12 Ah, paquete de 3,4 kg
Tiempo de ejecución: 2,0 h (ciclo de trabajo compuesto de atención a la máquina)
Tiempo de carga: 2,5 h (0–100 %, cargador de 600 W)
Latencia de percepción: <80 ms (canalización visual de extremo a extremo)
Precisión de navegación: 10 cm global, acoplamiento de precisión de 1 cm
Altura de paso: 3 cm (transición máxima en superficies irregulares)
Protección contra ingreso: IP54 (polvo y salpicaduras)
Interfaces de comunicación: Wi-Fi 2,4/5 GHz, Ethernet Gigabit, bus en tiempo real EtherCAT
Temperatura de funcionamiento: 0–40 °C (margen nominal, sin reducción de potencia)
Cuellos de botella de ingeniería y modos de falla industrial comunes
El ingreso de virutas, la deriva térmica y los tiempos de espera del perro guardián (watchdog) de comunicación representan la gran mayoría de las paradas no planificadas del Walker S en entornos de mecanizado. Lasvirutas finas se comportan de manera diferente al polvo industrial general: las partículas de menos de 50 µm pasan por los sellos de labios exteriores en las articulaciones de las muñecas y los tobillos, y luego se combinan con la grasa del reductor para formar una pasta abrasiva que acelera el desgaste de los rodamientos por un orden de magnitud. El primer síntoma rara vez es una falla grave. Aparece como una pérdida de repetibilidad en el cuarto y quinto ejes, típicamente de 0,3 a 0,8 mm de dispersión posicional que los operadores descartan como holgura de los accesorios hasta que se desecha una pieza.
Los disparos por sobrecorriente en las articulaciones siguen una ruta de escalada predecible una vez que se establece la contaminación. El controlador registra un consumo de corriente elevado durante las fases de aceleración y luego emite un evento de sobrecorriente E-117 cuando el par ordenado supera el perfil límite. Los técnicos que simplemente restablecen la alarma y continúan la producción convierten una articulación útil en un reductor gripado en un plazo de 200 a 300 horas de funcionamiento. La neblina de refrigerante introduce un segundo modo de falla: la condensación dentro de la bahía de componentes electrónicos del torso eleva la humedad interna por encima del umbral del 60 % y desencadena fallas intermitentes de comunicación del codificador que desaparecen cuando el gabinete se seca, lo que hace que sean notoriamente difíciles de reproducir durante una visita de mantenimiento.
Los tiempos de espera del perro guardián (watchdog) en la interfaz del lado de la planta constituyen el tercer cuello de botella recurrente. Cuando el ciclo de exploración del PLC y la multidifusión de descubrimiento DDS del robot compiten en una VLAN no segmentada, los bits de protocolo de enlace llegan tarde o no llegan, y el robot ejecuta una parada controlada que parece una falla de hardware para el supervisor de línea. Segmentar el tráfico del robot en una VLAN dedicada con la snooping IGMP habilitada elimina por completo este tipo de paradas, y no cuesta nada más que un cambio en la configuración del conmutador.
Resiliencia del hardware interno y mecánicas de mitigación
La arquitectura de las articulaciones del Walker S combina un motor de corriente continua sin escobillas con un reductor armónico y un rodamiento de salida de rodillos cruzados, una topología elegida para lograr una salida sin holgura en lugar de una velocidad bruta. Los codificadores duales —uno en el eje del motor y otro en la salida del reductor— permiten que el controlador compare la posición ordenada y la real en cada ciclo de control, lo que hace que la deriva del codificador sea detectable antes de que se convierta en un error de movimiento visible. La diferencia entre las dos lecturas es la señal de diagnóstico; una divergencia creciente en un solo eje apunta al desgaste del reductor, mientras que una divergencia que aparece en múltiples ejes simultáneamente apunta hacia atrás, al controlador o a la etapa de potencia.
La detección de par en cada articulación alimenta al controlador de movimiento de todo el cuerpo con datos de fuerza a 1 kHz, lo que permite una conformidad adaptativa durante la inserción de piezas y la detección de atascos sin necesidad de un sensor externo de fuerza/par en la muñeca. Cuando un efector final o pinza encuentra una resistencia superior al umbral programado, el controlador ejecuta una retracción controlada en lugar de bloquearse contra la obstrucción. Este comportamiento protege al reductor del pico de par que de otro modo sería absorbido por los dientes de los engranajes.
La ruta térmica va desde cada motor, a través de un disipador de calor de aluminio, hasta la carcasa de la articulación, y la superficie de la carcasa actúa como el elemento radiante final. Una temperatura ambiente sostenida por encima de los 40 °C reduce el margen térmico y obliga al controlador a aplicar una reducción de potencia por corriente, lo que se manifiesta como una aceleración más lenta de las articulaciones en lugar de una falla. El sellado se basa en una disposición de labios de dos etapas en las interfaces rotativas; el labio exterior maneja las salpicaduras y las partículas gruesas, mientras que el labio interior proporciona la barrera importante para la contaminación menor de 50 µm. Las matrices táctiles de las yemas de los dedos utilizan un polímero flexible sobre una capa de detección capacitiva, y el polímero es el elemento de desgaste, no el sensor debajo de este.
Protocolo de implementación y salvaguardas de puesta en marcha
La puesta en marcha comienza con una firma de par en lugar de una prueba de movimiento. Con el robot encendido y estacionario, cada una de las 41 articulaciones ejecuta una secuencia fija de 90 segundos bajo una carga conocida, y el controlador registra el consumo de corriente, el aumento de temperatura y la diferencia del codificador a 1 kHz. Ese archivo de referencia se convierte en el patrón con el que se mide cada evento de servicio futuro, y es el activo de diagnóstico más valioso que una instalación posee para la unidad. Omitir la línea base reduce cada decisión de mantenimiento posterior a una simple suposición.
La segunda puerta es la validación ambiental en la estación de trabajo real. La temperatura ambiente, la concentración de partículas en el aire y la vibración del suelo se miden durante un turno de producción completo, no mediante una verificación puntual, ya que una célula de fundición puede oscilar 12 °C entre el primer y el tercer turno. Esas mediciones determinan si la configuración de sellado estándar es suficiente o si se requiere la variante de articulación sellada. El alcance de las herramientas se verifica con respecto al entorno de trabajo real con las puertas de la máquina abiertas, ya que una simulación con la consola de programación (teach pendant) no revelará una colisión entre el antebrazo del robot y un protector del transportador de virutas.
La configuración del umbral de fallas es la tercera salvaguarda. Los límites predeterminados de sobrecorriente y detección de atascos se establecen de manera conservadora para uso general y provocarán paradas molestas al manipular piezas pesadas. Aumentarlos sin datos invita a dañar el reductor; el enfoque correcto es ejecutar la producción en modo oculto (shadow mode) durante 72 horas, capturar el perfil de corriente pico real para cada tarea y luego establecer los umbrales un 20 % por encima del máximo observado. Solo después de que los datos del modo oculto confirmen el tiempo de ciclo y el comportamiento ante fallas, la autoridad de la tarea se transfiere del proceso existente al robot.
Preguntas frecuentes (FAQ)
P1: ¿Qué cifras de tiempo medio entre fallas (MTBF) se aplican al Walker S en tareas continuas de atención a máquinas?
Los módulos de articulación tienen una calificación de MTBF de 20 000 horas con carga nominal y 25 °C de temperatura ambiente, mientras que el paquete de baterías y las matrices táctiles de las yemas de los dedos se sitúan muy por debajo, en aproximadamente 6000 y 8000 horas respectivamente. Los datos de campo de las células de atención 24/7 muestran que la primera parada no programada suele originarse por el exceso de temperatura del sistema de gestión de baterías (BMS) en lugar de una falla mecánica. Zhongping Technology realiza un seguimiento de estos intervalos por unidad y marca las ventanas de reemplazo antes de que un patrón del tercer turno las exponga.
P2: ¿Qué códigos de falla aparecen con más frecuencia cuando el robot trabaja dentro de un entorno CNC?
La deriva del codificador y la sobrecorriente en las articulaciones dominan, y ambas suelen deberse a la contaminación por virutas o refrigerante que llega a los sellos de las muñecas en lugar del software de control. La sobrecorriente E-117 persistente en el cuarto y quinto ejes casi siempre indica viruta acumulada en la entrada del reductor, no un defecto eléctrico. Nuestro equipo de ingeniería en Zhongping asigna estos códigos a un diagrama de flujo de diagnóstico de dos páginas durante la puesta en marcha, para que el equipo de mantenimiento aborde la causa física en lugar de reiniciar la alarma.
P3: ¿Con qué frecuencia se debe reemplazar la grasa del reductor armónico?
Bajo tareas de ensamblaje limpio, el servicio de engrase a las 1500 horas de funcionamiento y el reemplazo completo a las 5000 horas son suficientes. Los entornos de corte de metal acortan ese intervalo porque las virutas finas actúan como una suspensión abrasiva una vez que ingresan a la cavidad de la articulación. Nuestros ingenieros de puesta en marcha suelen reducir el intervalo a la mitad, a 750 horas, para las células de atención a máquinas y registran una firma de par después de cada servicio para detectar desviaciones a tiempo.
P4: ¿Qué elementos de mantenimiento preventivo conllevan el mayor riesgo de falla en el primer año?
La pérdida de capacidad de la batería, la integridad de los sellos de las muñecas y la des laminación de los sensores en las yemas de los dedos generan la mayoría de las llamadas de servicio del primer año. Ninguno de ellos produce una parada brusca inmediata, razón por la cual a menudo se descubren solo después de que la precisión de posicionamiento ya se ha degradado. El servicio de soporte técnico de Zhongping envía un kit de repuestos para el primer año que contiene un paquete de baterías, dos juegos de sellos para muñecas y cuatro almohadillas táctiles por unidad.
P5: ¿Cómo se establece la línea base del par de las articulaciones para detectar el desgaste antes de que cause un error de posicionamiento?
Se captura una firma de par en cada una de las 41 articulaciones durante la puesta en marcha, con el robot ejecutando una secuencia de movimiento fija de 90 segundos bajo una carga conocida. El muestreo repetido cada 500 horas de funcionamiento y la comparación con dicha línea base revelan la degradación de los rodamientos o del reductor de 200 a 400 horas antes de que se manifieste como una pérdida de repetibilidad. El equipo de integración de Zhongping entrega el archivo de línea base con la unidad y capacita al personal de mantenimiento sobre el procedimiento de comparación.
P6: ¿Puede el Walker S informar su propio estado de salud al PLC de la planta o al sistema historiador?
El controlador integrado publica la temperatura de las articulaciones, el consumo de corriente, el estado de carga de la batería y los códigos de falla activos a través de la pasarela de borde (edge gateway) como nodos OPC UA. Integrar esto en el historiador de la planta convierte el mantenimiento de los robots de una llamada reactiva en un ejercicio de seguimiento de tendencias. Beijing Zhongping preconfigura el espacio de nombres para 38 etiquetas de salud para que aparezcan en el explorador de etiquetas del PLC en el primer encendido.
P7: ¿Qué indica que un paquete de baterías necesita ser reemplazado en lugar de una nueva recarga?
Una caída del tiempo de ejecución por debajo de los 75 minutos en un ciclo de trabajo que anteriormente proporcionaba 120 minutos es el indicador más claro, y por lo general aparece dentro de los 60 ciclos de la primera advertencia de capacidad. Un paquete que completa la carga en menos de 60 minutos pero ofrece un tiempo de ejecución corto ha entrado en la etapa de desvanecimiento acelerado y debe ser retirado del servicio. Nuestro departamento de stock y logística mantiene paquetes de repuesto en existencia para que un cambio no detenga la célula durante una semana.
P8: ¿Cómo se recupera el robot de una parada de emergencia a mitad de ciclo?
La recuperación sigue una secuencia de búsqueda de origen (re-homing) definida en lugar de una reanudación inmediata, porque las posiciones de las articulaciones deben validarse nuevamente con respecto a la trayectoria enseñada antes de que se reinicie el movimiento. El controlador registra el motivo de la parada, los ángulos de las articulaciones en el momento de la parada y el tiempo transcurrido en el PLC, lo que permite a los ingenieros distinguir una obstrucción real de un activador espurio. Los ingenieros de campo de Zhongping incluyen esta revisión de registros en la verificación de salud estándar de 90 días.
P9: ¿Qué límites ambientales deberían desencadenar una decisión de reducción de potencia en una fundición o célula de mecanizado?
Una temperatura ambiente superior a 40 °C, una vibración sostenida superior a 2 m/s² y partículas en suspensión más pesadas que la neblina general de mecanizado empujan al robot fuera de su rango nominal. El funcionamiento continuo en esas condiciones reduce el MTBF de las articulaciones en aproximadamente un 30 % y acelera la degradación de los sellos. Nuestro equipo de ingeniería en Zhongping realiza una inspección del sitio antes del envío y especifica la configuración estándar o de articulación sellada según los valores medidos.
P10: ¿Qué documentación acompaña a la unidad para respaldar el mantenimiento a largo plazo?
Cada Walker S se envía con un diccionario de códigos de falla, un archivo de línea base de par, un informe de puesta en marcha y un programa de mantenimiento preventivo basado en las horas de funcionamiento. El diccionario de códigos de falla es el que tiene más uso porque vincula cada código con una causa física y una herramienta requerida. Zhongping Technology proporciona la plantilla de registro de mantenimiento en formatos de papel y digital, y revisa las primeras tres entradas con el equipo del cliente.
FAQ
1. ¿Quiénes somos?
Beijing Zhongping Technology Co., LTD. es un proveedor global de servicios de automatización eléctrica industrial, una empresa de ciencia y tecnología que integra investigación científica, diseño, marketing, servicios técnicos, internet industrial y servicios de importación y exportación internacionales.
2. ¿Qué puedes comprarnos?
PLC, inversor, interfaz hombre-máquina, productos hidráulicos, distribución de energía de bajo voltaje, robots industriales y componentes principales
3. ¿El artículo está en stock o necesita ser comprado a otro proveedor?
Tenemos un gran inventario de productos y tenemos nuestro propio almacén.
4. ¿Qué ventajas tenemos sobre otros proveedores?
Nuestra empresa cuenta con una gran cantidad de inventario y varios almacenes, pero también tiene oficinas en las importantes provincias y ciudades industriales del país, así como varios puntos de servicio en el extranjero. Para brindarle servicios integrales de fabricación inteligente de ventanilla única, ahorrando esfuerzos, mano de obra y costos.
5. ¿Puede proporcionar productos 100% nuevos, originales y auténticos?
Solo vendemos productos nuevos, originales y genuinos, sin renovaciones, sin falsificaciones, ¡solo para el original de fábrica!
6. ¿Cuánto tiempo dura el tiempo de entrega?
Si hay stock, se tardarán 2-3 días hábiles en enviar, si la cantidad es grande, se tardarán 5-7 días hábiles después de recibir el pago, si no es un modelo convencional, llevará algún tiempo, le informaremos el tiempo de entrega específico.
7. ¿Hay soporte técnico disponible?
Por supuesto, contamos con un equipo técnico profesional que puede ayudarlo a resolver problemas técnicos.
8. ¿Cómo garantizamos la calidad?
Tenemos tres procesos para controlar la calidad de los productos.
1). Nuestros ingenieros inspeccionarán la producción y el control de calidad en la fábrica regularmente.
2) Los materiales entrantes serán inspeccionados por ingenieros de compras experimentados antes de que puedan almacenarse.
3). Al menos 2 personas en el departamento de logística verifican los productos a enviar antes de la entrega.
9. ¿Puede garantizar la entrega segura y confiable de sus productos?
Sí, adoptamos estrictamente el embalaje estándar internacional. También utilizamos embalajes especiales para mercancías peligrosas y envío refrigerado para artículos con requisitos de temperatura. El embalaje especial para artículos y los requisitos de embalaje estándar para carga general pueden incurrir en costos adicionales.
10. ¿Qué hay del flete?
El costo depende de cómo elija obtener los productos. El expreso suele ser la forma más rápida pero también la más cara. El transporte marítimo es la mejor solución para grandes cantidades de mercancías. El costo exacto del envío depende del monto de la compra, la cantidad y el peso de su pedido. No dude en contactarnos para obtener más información.
 +86 010-64225983
 +8613811814778

 Edificio 26, comunidad de liyuan, Distrito de chaoyang, beijing, China